 推荐项目
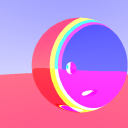
Askable Arm
作者 TarunTomar122
把机械臂目标转换为预定义动作序列。
项目概览
实现概述
Jev 在 ManiSkill 环境中从固定操作动作集选择,Python 执行每一步;模型不生成轨迹或电机扭矩。
相关主题
请求格式参考
从可编辑示例开始,理解请求格式,再按项目文档接入。
作者 TarunTomar122
把机械臂目标转换为预定义动作序列。
Jev 在 ManiSkill 环境中从固定操作动作集选择,Python 执行每一步;模型不生成轨迹或电机扭矩。
从可编辑示例开始,理解请求格式,再按项目文档接入。