 プロジェクトを推薦
Askable Arm
開発者 TarunTomar122
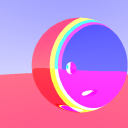
ロボットアームの目標を、あらかじめ定義した動作の列に変換します。
概要
実装の概要
ManiSkill 環境で、固定された操作プリミティブの一覧から Jev が選択します。各動作は Python が実行し、モデルが軌道やモーターのトルクを生成するわけではありません。
テーマ
リクエストの例
プロジェクトを組み込む前に、小さなサンプルを編集して実際のリクエストをコピーできます。
開発者 TarunTomar122
ロボットアームの目標を、あらかじめ定義した動作の列に変換します。
ManiSkill 環境で、固定された操作プリミティブの一覧から Jev が選択します。各動作は Python が実行し、モデルが軌道やモーターのトルクを生成するわけではありません。
プロジェクトを組み込む前に、小さなサンプルを編集して実際のリクエストをコピーできます。